رباتهای انساننما در ۲۰۲۶؛ کاربردها و محدودیتهای هوش مصنوعی فیزیکی

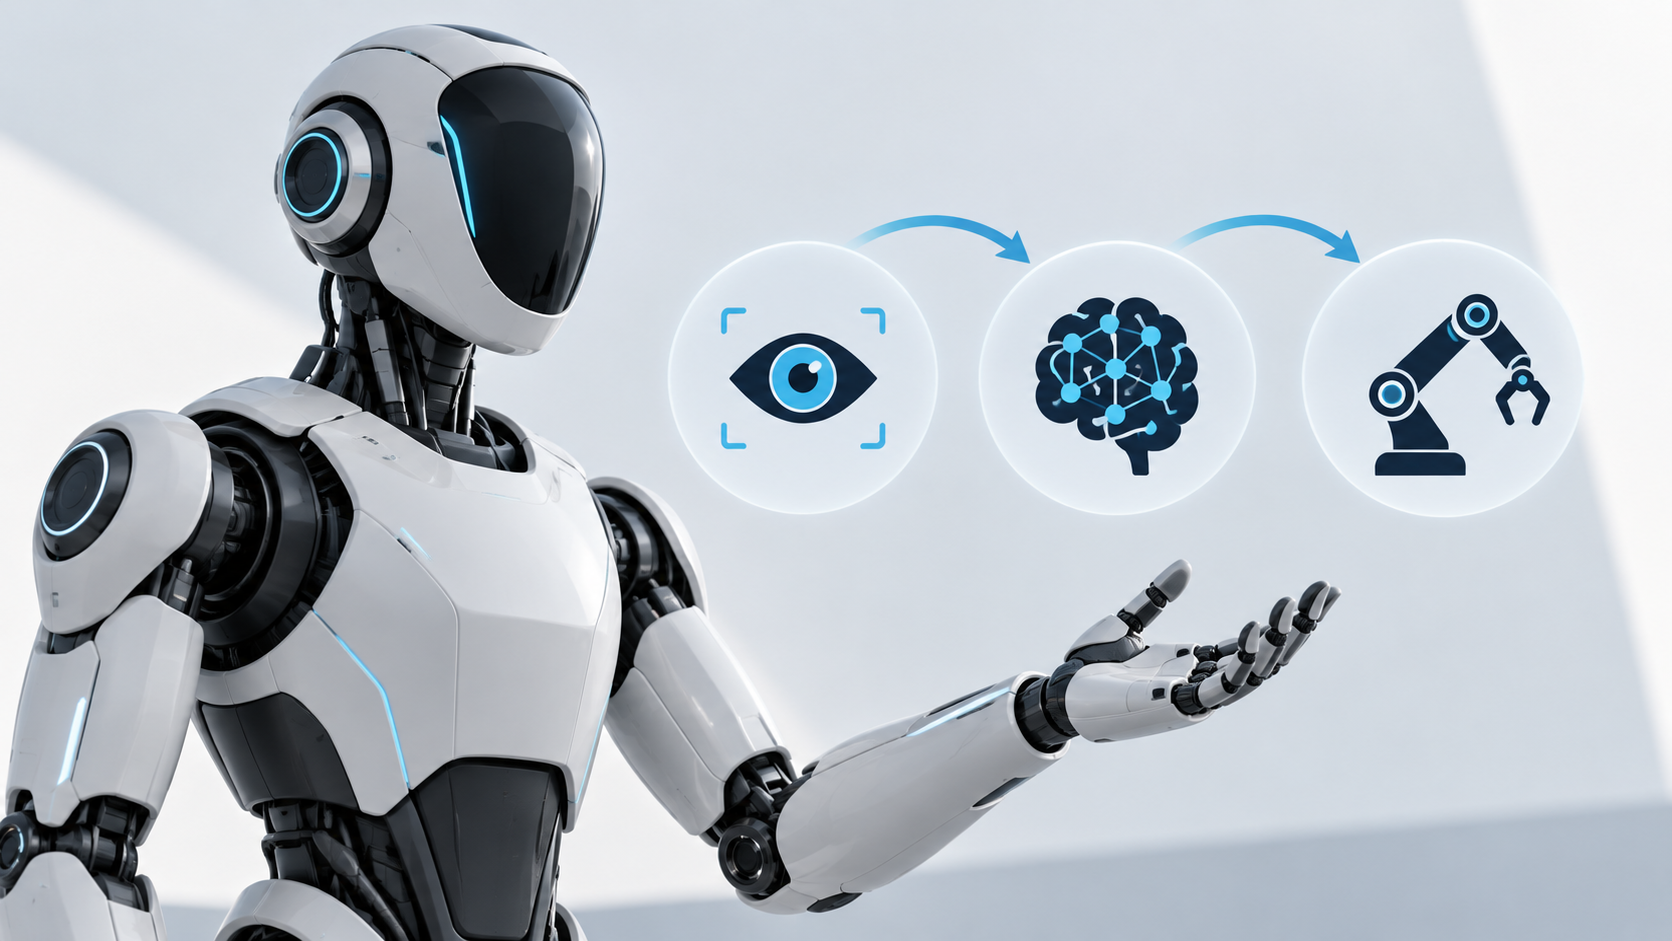
تصویر مفهومی تولیدشده با هوش مصنوعی برای توضیح ادراک، پردازش و عمل در رباتها؛ عکس ربات تجاری یا شاهد عملکرد واقعی نیست.
ربات انساننما دستگاهی با ساختار بدنی نزدیک به انسان است؛ هوش مصنوعی فیزیکی یا Physical AI به سامانههایی اشاره دارد که محیط را درک میکنند و برای انجام کار در دنیای واقعی تصمیم و حرکت را به هم پیوند میدهند. این دو مفهوم یکسان نیستند: هر ربات انساننما الزاماً عامل هوشمند عمومی نیست و هوش مصنوعی فیزیکی هم به ربات دوپا محدود نمیشود.
ترند رباتیک در ۲۰۲۶ فقط به ویدئوهای حرکت و نمایش توانایی دستها مربوط نیست. پرسش اصلی این است که ربات چه کاری را، در چه محیطی، با چه میزان مداخله انسانی و چه قابلیت تکراری انجام میدهد. این راهنما برای خواندن خبرها و ارزیابی کاربرد واقعی، یک چارچوب عملی ارائه میکند.
در ۲۰۲۶ چه اتفاق قابل استنادی افتاده است؟
Boston Dynamics در اعلام رسمی ۵ ژانویه ۲۰۲۶، نسخه محصول ربات برقی Atlas را معرفی کرد و از برنامه استقرارهایی در Hyundai و Google DeepMind در همان سال گفت. این اطلاعات، معرفی و برنامه اعلامشده سازنده است؛ از آن نمیتوان نتیجه گرفت همه کاربردها اجرا شدهاند یا بازده اقتصادی در هر کارخانه اثبات شده است.
NVIDIA نیز در اطلاعیه رسمی CES 2026 از مدلها و ابزارهای مرتبط با آموزش و ارزیابی رباتها، از جمله خانوادههای Cosmos و GR00T و ابزارهای Isaac، خبر داد. حضور این ابزارها نشان میدهد توسعه نرمافزار، داده و شبیهسازی در کنار سختافزار اهمیت گرفته است؛ اما معرفی یک مدل هوش مصنوعی، بهتنهایی گواه آمادگی هر ربات برای محیط واقعی نیست.
ربات چگونه از دیدن محیط به انجام کار میرسد؟
درک محیط
حسگرها دادههایی مانند تصویر، فاصله و وضعیت مفصلها را فراهم میکنند. سامانه باید تشخیص دهد شیء کجاست، چه موانعی وجود دارند و وضعیت خود ربات چیست. اگر جسم براق، نور متفاوت یا بخشی از صحنه پنهان باشد، کیفیت این برداشت میتواند تغییر کند؛ بنابراین، آزمون در یک صحنه ثابت کافی نیست.
انتخاب عمل و کنترل حرکت
انتخاب هدفی مثل برداشتن جعبه با کنترل دقیق انگشت، بازو و تعادل بدن تفاوت دارد. تصمیم سطح بالا باید به فرمانهای مناسب سختافزار تبدیل شود. خطای کوچک در متن یک پاسخ را میتوان ویرایش کرد؛ در عمل فیزیکی، برخورد یا افتادن جسم هم باید در طراحی و ارزیابی لحاظ شود.
بازخورد و اصلاح
ربات باید نتیجه حرکت را بسنجد: آیا شیء واقعاً گرفته شده، مسیر آزاد مانده و کار تمام شده است؟ اگر فقط توالی حرکت از قبل ذخیرهشده اجرا شود، توان سازگاری با موقعیت تازه محدود میماند. میزان خودمختاری را باید از شیوه کنترل و شواهد آزمون همان سامانه فهمید، نه از ظاهر انسانمانند آن.
جدول مقایسه ربات انساننما با گزینههای دیگر
| نوع ربات | مزیت محتمل | محدودیت مهم | پرسش مناسب در ارزیابی |
|---|---|---|---|
| بازوی صنعتی در ایستگاه مشخص | تمرکز بر یک فرایند و ابزار تخصصی | وابستگی به طراحی ایستگاه و محدوده دسترسی | آیا کار در یک محل ثابت انجام میشود؟ |
| ربات متحرک چرخدار | جابهجایی در مسیرهای مناسب و حمل بار | وابستگی به کف، موانع و زیرساخت مسیر | آیا محیط برای حرکت چرخها آماده است؟ |
| ربات انساننما | امکان سازگاری با بعضی فضاها و ابزارهای طراحیشده برای انسان | پیچیدگی تعادل، کنترل، انرژی و نگهداری | آیا شکل انسانمانند برای این کار مزیت قابل اندازهگیری دارد؟ |
| ربات مصرفی تخصصی | تمرکز بر یک وظیفه محدود مانند نظافت | دامنه کار محدود و متفاوت با ربات صنعتی | آیا محصول همان وظیفه مشخص را در محیط شما انجام میدهد؟ |
نتیجه این جدول، برتری همیشگی یک شکل ربات نیست. اگر کار با یک دستگاه سادهتر و تخصصیتر انجام شود، افزودن پا، دست و تصمیمگیری پیچیده ممکن است ارزش کافی ایجاد نکند. این یک معیار انتخاب مهندسی است، نه پیشبینی سهم بازار یک فناوری.
چرا شبیهسازی و داده مصنوعی مهم شدهاند؟
جمعآوری تجربه روی سختافزار واقعی میتواند زمانبر و پرهزینه باشد. شبیهسازی اجازه میدهد موقعیتها و سناریوهای بیشتری پیش از آزمون فیزیکی بررسی شوند. در شرح NVIDIA درباره مدلها و چارچوبهای Physical AI نیز آموزش در محیطهای شبیهسازی و پیوند آن با توسعه رباتها مطرح شده است.
بااینحال، نتیجه خوب در شبیهسازی به معنی نتیجه یکسان در واقعیت نیست. اصطکاک، انعطاف اجسام، نویز حسگر و شرایط نور میتوانند متفاوت باشند. در خواندن خبرها، پرسش مهم این است که مدل پس از آموزش چگونه و روی چه سختافزاری در محیط واقعی ارزیابی شده است.
چگونه یک دموی جذاب را دقیقتر بررسی کنیم؟
- نوع کنترل را بپرسید: اجرا خودمختار، کنترل از راه دور یا ترکیبی بوده است؟
- شرایط صحنه را مشخص کنید: اجسام و مسیر از قبل آماده بودهاند یا تغییر میکردهاند؟
- تعداد تلاشها را بخواهید: یک اجرای موفق، نرخ موفقیت را مشخص نمیکند.
- مداخله انسانی را ثبت کنید: آمادهسازی، راهاندازی مجدد و کمک هنگام خطا هم بخشی از کارند.
- ادامه کار پس از خطا را ببینید: آیا سامانه خطا را تشخیص میدهد و متوقف میشود یا به کمک نیاز دارد؟
این پرسشها به معنی بیاعتباربودن دمو نیستند؛ مشخص میکنند از آن نمایش دقیقاً چه نتیجهای میتوان گرفت. فیلم کوتاه، مشخصات سازنده و آزمون طولانی در محیط کاری، سه سطح متفاوت از شواهد هستند.
کاربرد صنعتی را با چه معیارهایی بسنجیم؟
برای یک فرایند مشخص، نرخ انجام درست کار، زمان چرخه، دفعات توقف، کیفیت خروجی و میزان کمک اپراتور را جدا اندازه بگیرید. هزینه آموزش کار جدید، سرویس، قطعه، انرژی و هماهنگی با نرمافزارهای محل هم به هزینه خرید اضافه میشود. هیچ درصد صرفهجویی را بدون تعریف کار و شرایط آزمون به همه کسبوکارها تعمیم ندهید.
برای نمونه فرضی، اگر هدف انتقال قطعه میان دو ایستگاه است، گزارش باید هم سرعت انتقال و هم قطعات افتاده یا نیاز به مرتبکردن مجدد را پوشش دهد. این مثال یک روش طراحی آزمون است؛ عدد عملکرد یا بازگشت سرمایه محصولی خاص را بیان نمیکند.
برای یادگیری این حوزه از کجا شروع کنیم؟
پیشنهاد آموزشی این راهنما، شروع از برنامهنویسی، مبانی کنترل، بینایی ماشین و یک شبیهساز متناسب با پروژه است. پیش از خرید رایانه، نیاز رسمی نسخه نرمافزار و حجم صحنه را بخوانید. اجرای یک مثال آموزشی با آموزش مدل بزرگ یا شبیهسازی پیچیده نیاز یکسانی ندارد.
برای انتخاب دستگاه، راهنمای خرید لپتاپ آکام به مقایسه رم، گرافیک و عملکرد پایدار کمک میکند. برای نگهداری مجموعهداده و نسخههای پروژه نیز راهنمای تفاوت SSD و HDD را ببینید؛ انتخاب حافظه سریع جای برنامه پشتیبانگیری را نمیگیرد.
پرسشهای متداول
آیا همه رباتهای انساننما از هوش مصنوعی عمومی استفاده میکنند؟
خیر. شکل بدنه، نوع مدل و سطح خودمختاری سه موضوع جدا هستند. معماری و شیوه کنترل همان محصول را بررسی کنید.
آیا Physical AI فقط برای ربات دوپا است؟
خیر. این مفهوم میتواند سامانههای فیزیکی و رباتهای با شکلهای دیگر را هم در بر بگیرد.
آیا معرفی نسخه محصول یعنی آمادگی برای همه خانهها؟
خیر. محصول صنعتی با کاربرد و محیط مشخص، لزوماً برای استفاده عمومی خانگی طراحی یا پشتیبانی نشده است.
آیا ربات انساننما همیشه از بازوی صنعتی بهتر است؟
خیر. نوع وظیفه، محیط، هزینه و عملکرد قابل اندازهگیری باید تعیین کنند کدام راهکار مناسبتر است.
جمعبندی
رباتهای انساننما و هوش مصنوعی فیزیکی در ۲۰۲۶ با معرفی محصولات، مدلها و ابزارهای تازه پیش میروند. برای فهم ارزش واقعی این روند، میان برنامه اعلامشده، نمایش موفق و عملکرد تکرارپذیر در محل کار فرق بگذارید. معیار تصمیم، انجام درست یک وظیفه مشخص با هزینه و کنترل مناسب است؛ ظاهر آیندهنگرانه بهتنهایی کافی نیست.